2026年10月28日
フィジカルAIで日本の産業を変える。KDDIとRLWRLDが挑む、ロボット実装への道
- RLWRLD K.K. / リアルワールド株式会社
李 勲 - President, Japan
- KDDI株式会社
貞光 雅徳
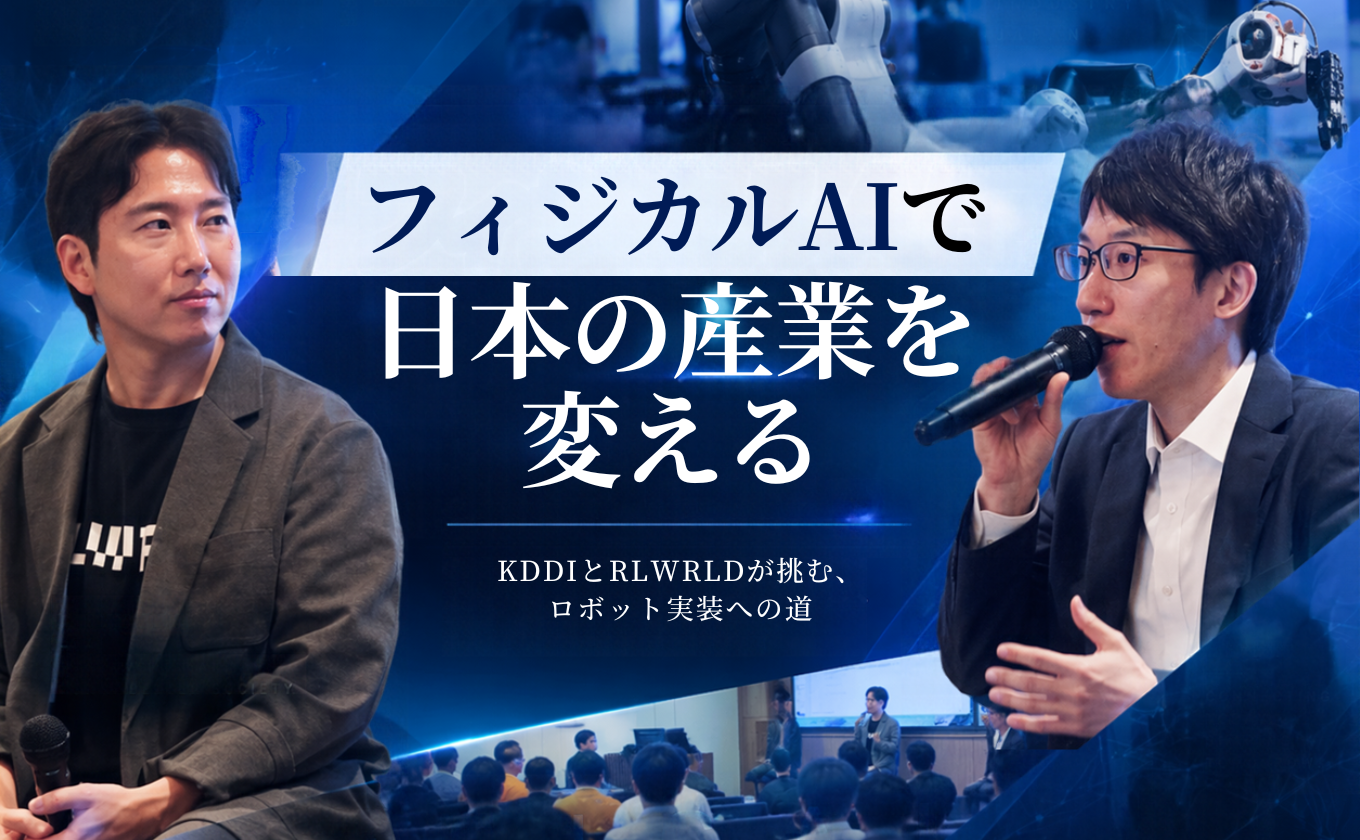
2026年9月18日、フィジカルAIをテーマとしたセッションイベントが開催された。
登壇したのは、フィジカルAIの基盤モデル開発を手掛けるRLWRLDと、同社への出資をきっかけに事業共創を進めるKDDI。物流や小売の現場における実証の取り組みから、スタートアップと大企業がどのように新たな市場をつくり上げていくのか、そのリアルな挑戦が語られた。
目次
「次に社会を変えるのはフィジカルAI」 現場から技術を育てるRLWRLD
RLWRLD日本代表の李 勲氏は、コンサルティングファームのBCGでキャリアを積んだ後、「事業を通じて世界を変え、社会に貢献したい」という思いからフィジカルAIの領域へ飛び込んだ。
生成AIや大規模言語モデルが社会に与えた大きなインパクトを目の当たりにする中で、その次に社会を変えるのは、AIが現実世界で働くフィジカルAIだと考えたという。
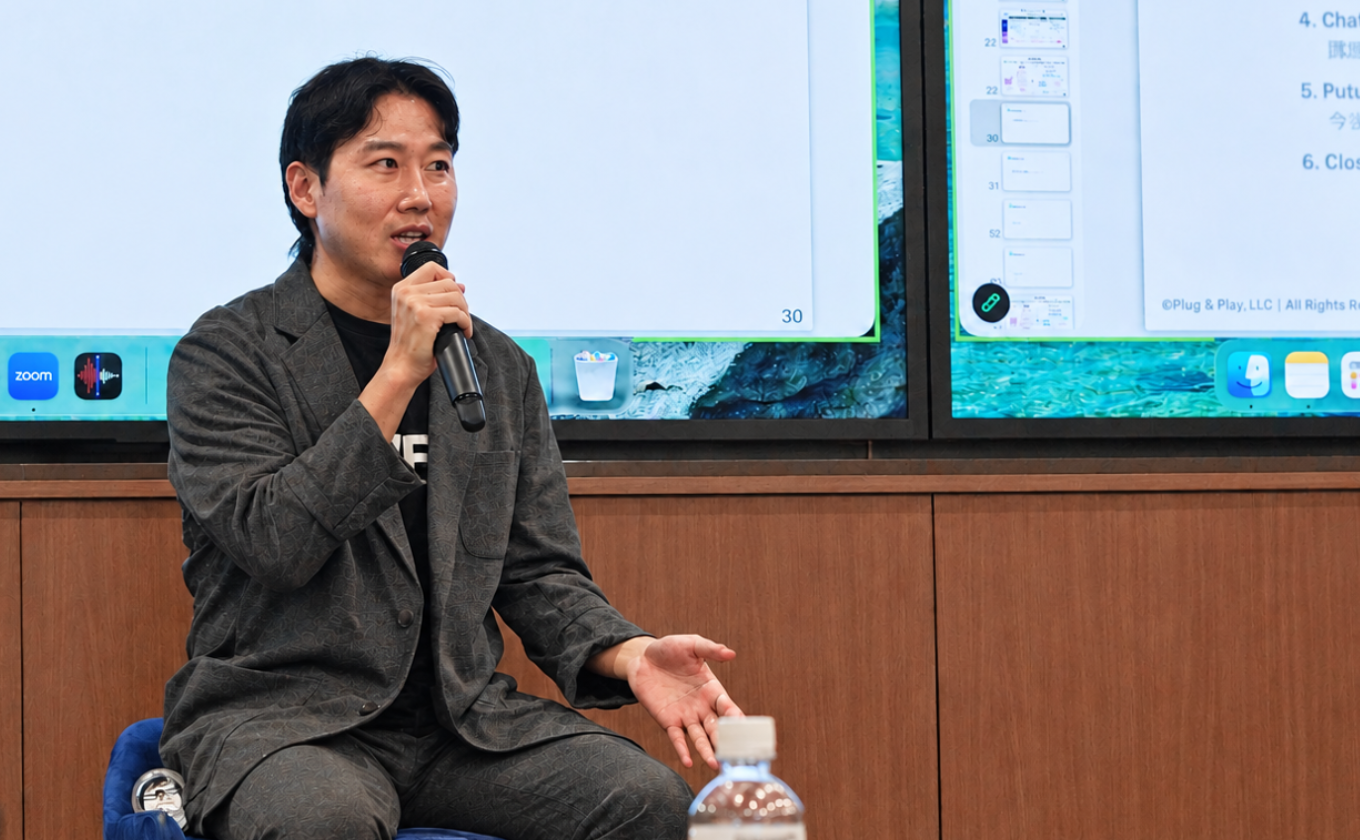
RLWRLD K.K. / リアルワールド株式会社:President, Japan 李 勲氏
大規模言語モデルが言葉や知識を扱い、知的作業のあり方を変えたとすれば、フィジカルAIが向き合うのは、物をつかむ、運ぶ、並べるといった身体を伴う仕事だ。対象となるのは、物流や小売、製造、清掃、サービスなど、社会や産業の基盤を支える幅広い現場である。
RLWRLDは、物流倉庫での荷物の仕分けや、ホテル客室での清掃などの業務を対象に、実際の現場でデータを収集しながらモデル開発を進めている。
例えば、物流倉庫では、荷物に付いたバーコードの位置を確認し、読み取りやすい方向へ向きを調整する作業がある。人にとっては比較的単純な動作に見えるが、荷物の形や大きさ、置かれ方は毎回異なる。ロボットが同じ作業を行うには、対象物を認識し、適切なつかみ方を判断した上で、力加減を調整しなければならない。
ホテルの客室でごみを回収する作業も同様だ。ごみ箱の位置や袋の状態、周囲に置かれた物は部屋ごとに異なる。あらかじめ決められた動作だけを繰り返すロボットでは、こうした環境の変化へ柔軟に対応することが難しい。周囲の状況を認識し、学習した経験を基に行動を選択するフィジカルAIが必要になる。
勲氏が強調したのは、AIの性能を高めるためには、実際の現場から得られるデータが欠かせないという点だ。現場でロボットを動かし、失敗した原因を捉え、再び学習させる。その地道な循環を積み重ねることで、対応できる作業や環境を広げていく。
KDDIとの協業においても、最初から技術ありきで導入先を決めたわけではない。店舗への視察で実際の業務や課題を確認した上で、商品の陳列をはじめとする検証へと進んだ。現場を観察し、どの作業にフィジカルAIを適用すべきかを考える姿勢が、両社の共創の土台となっている。
KDDIが見いだした可能性。出資から共創へ踏み込む
KDDIとRLWRLDの関係は、CVCによる出資から始まった。両社が出会った当時、日本ではフィジカルAIという言葉は現在ほど広く知られておらず、この領域を専門に扱う事業部門を置く企業もほとんどなかったという。
それでも、KDDIでロボティクスやモビリティ分野への出資、事業開発を担当する貞光氏は、この技術が日本の産業に大きな変化をもたらす可能性を感じていた。その背景にあったのが、小売や物流、製造などの現場で深刻化する人手不足だ。
少子高齢化が進み、業務の担い手が減少する中で、従来と同じオペレーションを維持し続けることは難しくなる。一方で、人と接する業務や、状況に応じた高度な判断が求められる業務まで、すべてを機械に置き換えればよいわけでもない。
例えばコンビニでは、接客や地域とのコミュニケーションなど、人が担うことに価値がある仕事が存在する。その一方で、商品の移動や陳列、整理などの反復作業は、ロボットが支援できる可能性がある。
KDDIが描いているのは、人の仕事をロボットへ単純に置き換えるのではなく、それぞれの強みを生かして現場を再設計する未来だ。
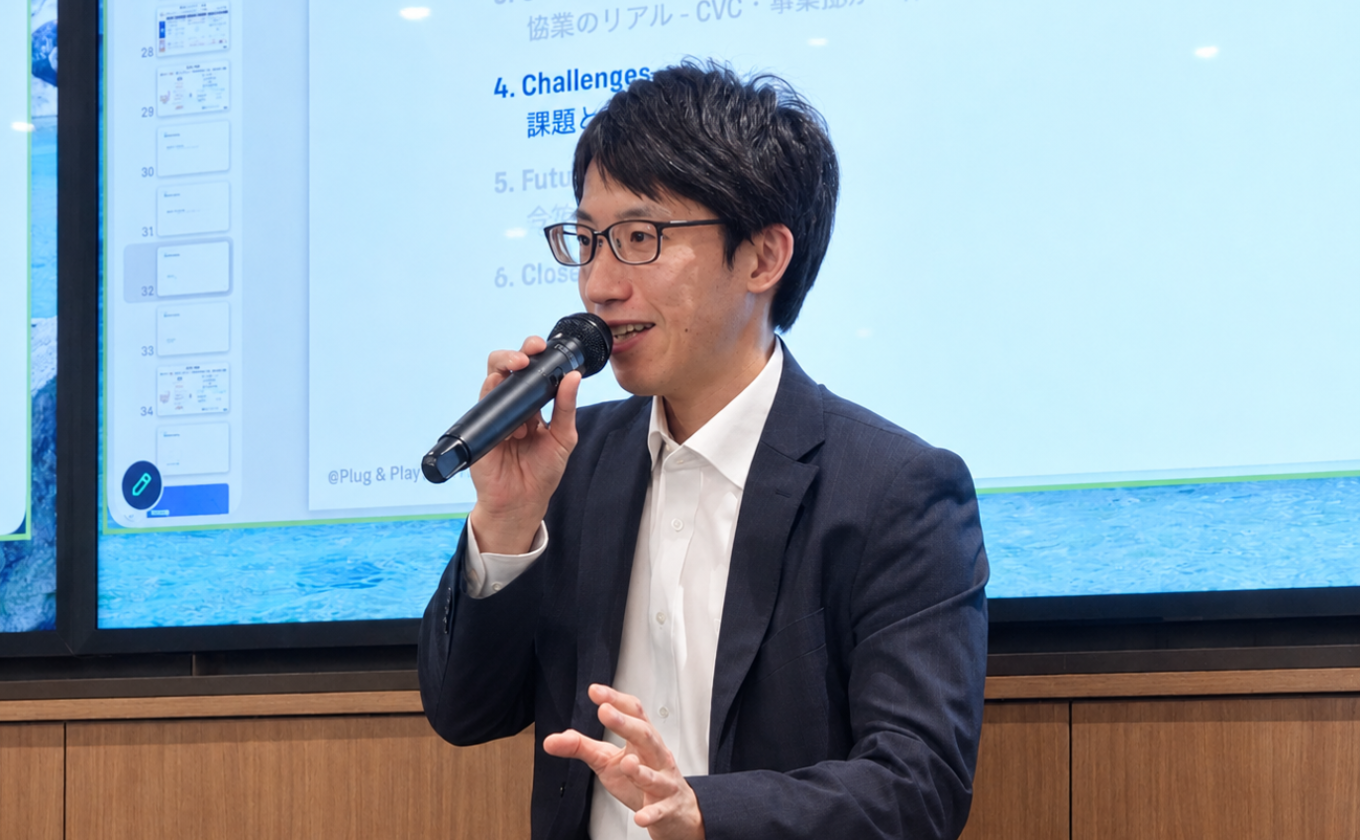
KDDI株式会社 オープンイノベーション推進本部 貞光 雅徳氏
数多くのスタートアップを調査する中で、KDDIがRLWRLDに注目した理由は、技術力だけではなかった。大学の研究者を中心とした技術基盤に加え、コンサルティング会社出身者らによる事業開発力も備えていた。研究段階の技術を現場へ持ち込み、顧客の課題を整理しながら実装へつなげるには、技術とビジネスの双方を理解するチームが欠かせない。さらに、事業を成長させるための資金調達力も含め、複数の要素を備えている点を評価したという。
ただし、出資しただけで事業が生まれるわけではない。フィジカルAIは、すでに確立された市場へ製品を投入する取り組みとは異なる。そもそも、どの業務に使えるのか、導入によってどのような価値を生み出せるのかを、事業会社とスタートアップが共に探らなければならない。
そこでKDDIは、出資後すぐにRLWRLDと現場へ入り、ローソン店舗の視察や業務の確認を始めた。現場にはどのような作業があり、どこに自動化の可能性があるのか。両社で仮説を立て、小さな実証を重ねながら、フィジカルAIの適用可能性を探っていった。
出資先を外側から支援するだけではなく、事業会社自身もリスクを取り、一緒に市場をつくる。その姿勢が、両社の協業を次の段階へ進める原動力となった。
技術・データ・現場をつなぎ、市場そのものをつくる
両社の取り組みは、経済産業省のGENIACにおける、小売・物流向けロボット基盤モデルの研究開発へと発展した。
フィジカルAIを実装するには、AIモデルだけでなく、それを動かすロボット、モデルを学習させるデータ、検証の場となる現場が必要になる。いずれか一つが欠けても実用化にはつながらない。貞光氏が「一社だけでは何もできない」と語った背景には、この領域特有の難しさがある。
両社が進めるプロジェクトでは、大きく二つのテーマを掲げている。一つは、ロボットに学習させるためのデータを効率的に集める技術の開発。もう一つは、収集したデータを活用し、小売や物流の作業に対応する基盤モデルを開発することだ。
ロボットの学習データを集める方法としては、人がロボットを遠隔操作し、その動きを記録する手法がある。一方で、対象となる業務や環境が増えるほど、専用の設備やデータ収集環境を整える負担も大きくなる。
そこでKDDIが検討しているのが、人の一人称視点を活用したデータ収集である。人がカメラを装着して実際の作業を行い、作業者の視点や動きを映像として取得する。日常の業務から学習データを生み出せれば、より幅広い現場で効率的にデータを蓄積できる可能性がある。
基盤モデルの開発では、店舗や物流現場で得られるデータを学習に反映し、精度と動作速度の向上を目指す。シミュレーション内で動くモデルと、照明や物の配置、人の動きが変化する実環境で安定して動くモデルの間には、大きな隔たりがある。だからこそ、現場を持つ事業会社と、モデル開発を担うスタートアップとの連携が重要になる。
現時点では、作業の成功率や動作速度、導入コストなど、解決すべき課題も多い。セッションでは、すべてをAIモデルだけで制御すると動作に時間がかかるため、決められた動作を行うルールベースの制御と、状況に応じて判断するAIを組み合わせる必要性も語られた。
しかし、実証の目的は、完成された技術を見せることだけではない。実際に動かすことで技術的な限界を把握し、次に解くべき課題を具体化することにも意味がある。ロボットがどこまで作業できるのかを示し、精度や速度が不足しているのであれば、次の開発目標として設定する。課題を一つずつ可視化し、改善を重ねることが、実装への現実的な道筋になる。
KDDIは、プロジェクトで得たモデルやデータ、実装ノウハウを幅広い企業が活用できる形へつなげたいと考えている。モデルを開発する企業、ロボットメーカー、小売や物流などの現場を持つ企業、研究機関が参加し、得られた成果を次の開発へ還元する。個別企業の実証に閉じず、日本全体でフィジカルAIの市場とエコシステムを育てることを目指している。
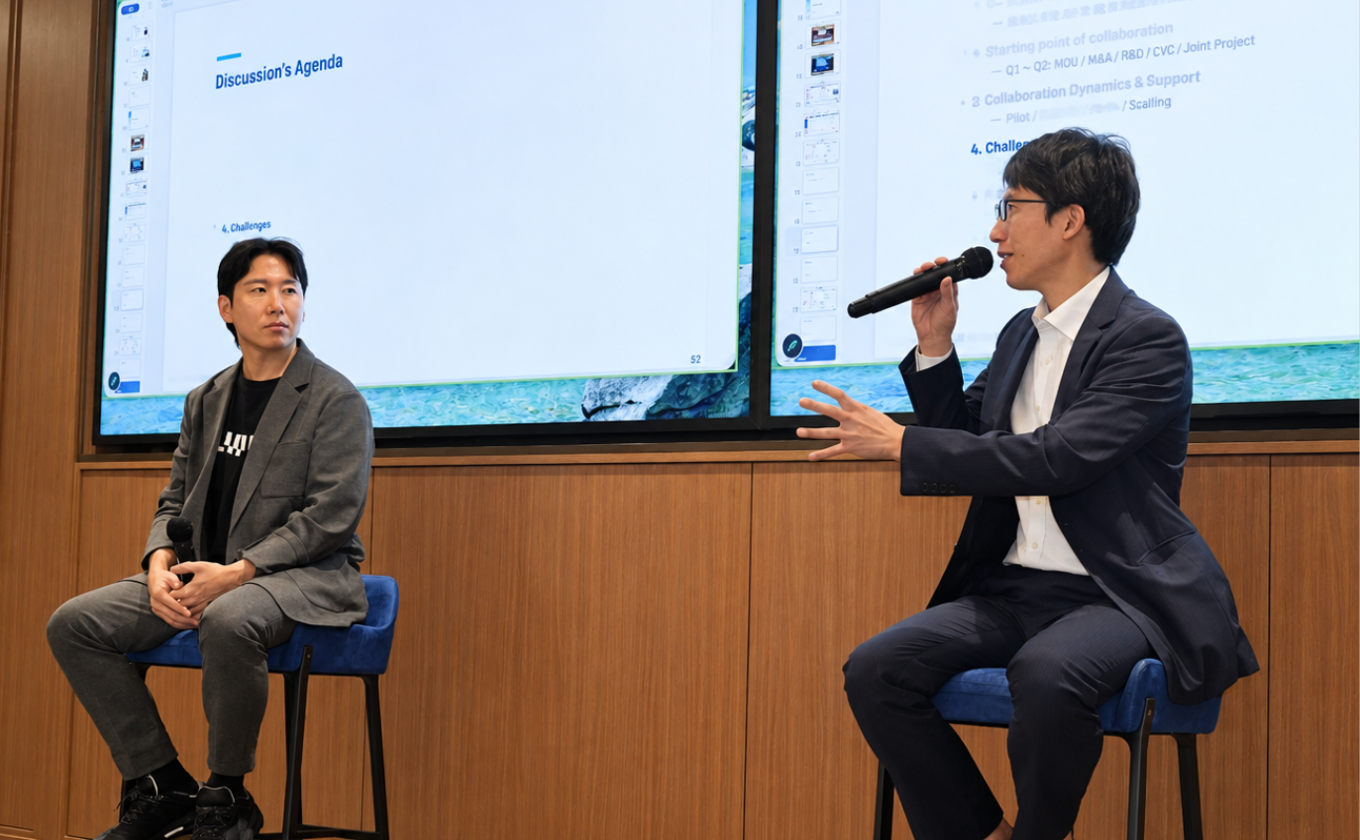
セッションの様子
協業を動かした、信頼と段階的な仲間づくり
技術開発と並んで重要なテーマとして語られたのが、協業を支える信頼関係だった。大企業とスタートアップでは、意思決定のプロセスや事業を進めるスピード、許容できるリスクが異なる。技術に可能性があっても、両者の間に信頼がなければ、実証や事業化までたどり着くことは難しい。
貞光氏は、大企業との協業に対し、スタートアップが必ずしも期待だけを持っているわけではないと語る。次のアクションが明確にならないまま商談が止まる。担当者とは意気投合しても、社内を巻き込めずに取り組みが終わる。そうした経験から、事業会社への不安を抱えるスタートアップも少なくない。
だからこそ、最初に必要なのは「この企業、この担当者であれば一緒に取り組める」と思ってもらうことだという。できることに最大限取り組み、難しい場合も状況を曖昧にしない。次に何を目指すのかを共有しながら、コミュニケーションを積み重ねることが信頼の基盤になる。
セッションでは、KDDIの展示会でRLWRLDのロボットに緊急調整が必要になった際、韓国からエンジニアが来日し、KDDI側も立ち会って翌日の展示に向けた復旧作業に取り組んだエピソードも紹介された。
重要なのは、問題が起きたときに、責任の所在を議論する前に、同じ目標へ向かって双方が行動できる関係が築かれていたことである。想定外の事態に直面した際の姿勢にこそ、両社が積み上げてきた信頼が表れていた。
一方、KDDI側には社内の信頼を築く必要もあった。CVCが出資先の技術を紹介しても、事業部にとっての価値が分からなければ協業は進まない。特にフィジカルAIのように市場が立ち上がる前の技術は、短期的な売り上げやコスト削減だけでは説明しにくい。
そこで貞光氏は、展示会への協力や知識の提供、現場課題の整理など、小さな取り組みから関係を築いていった。CVCから一方的に技術を持ち込むのではなく、事業部が何を目指しているのかを理解し、その実現を支援する形で連携を重ねたという。
プロジェクトも、最初から大人数で始めたわけではない。少人数で構想をつくり、提案が具体化するにつれて技術部門や営業部門、R&D、経営企画、研究所、関連会社へとチームを広げていった。それぞれの段階で必要な人材を見極め、社内で関心を持つ人を探しながら仲間を増やしたことが、GENIACへ挑戦できる体制につながった。
すべての人を一度に説得するのではなく、まず各部門で新しい取り組みに前向きな人を見つけ、小さな実績をつくる。その実績を示しながら、次の仲間を増やしていく。スタートアップとの関係だけでなく、社内でも信頼を積み上げることが、大企業における共創を動かす鍵となった。
実証から実装へ。人が価値を発揮できる現場を目指して
フィジカルAIの導入というと、人の仕事をロボットが奪う未来を想像する人もいるかもしれない。しかし、KDDIとRLWRLDが描くのは、人間の業務をそのまま全面的に置き換える世界ではない。
例えばコンビニでは、商品の陳列や整理など、物をつかんで決められた場所へ移す作業が数多く存在する。こうした共通動作をロボットが習得すれば、複数の業務へ応用できる可能性がある。一方で、来店者への声かけや地域とのコミュニケーションなど、人が行うこと自体に価値がある仕事もある。
自動化の目的は、人を現場から排除することではなく、人が担うべき仕事へ時間と力を振り向けられるようにすることだ。反復作業をロボットが補完することで、働く人の負担を軽減しながら、接客や安全管理、サービス改善といった業務へ、より多くの力を注げるようになる。
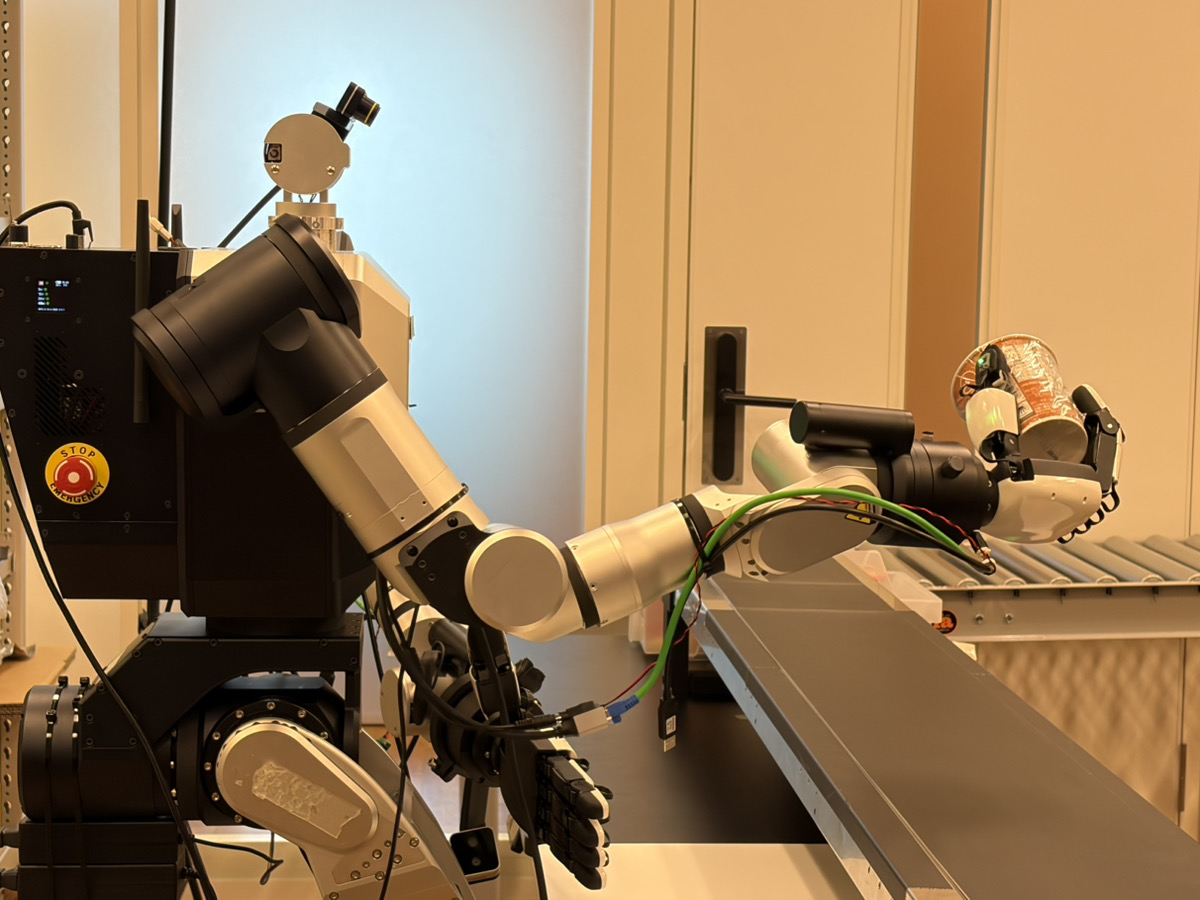
デモの様子
どの業務から着手するかを見極める上では、現場への丁寧なヒアリングが欠かせない。物流倉庫では、多くの設備が自動化されていても、最後に商品を手に取るピッキング作業は人に残されている場合がある。表面的に業務を見るだけでは、どこが真のボトルネックなのかは分からない。現場の担当者や管理者に話を聞き、業務全体の流れを確認することで、初めてフィジカルAIを適用すべき作業が見えてくる。
同時に、現在の課題だけでなく、数年後に何が起こるかを考える視点も重要だ。現時点では人員を確保できていても、将来的に人手不足が一段と進めば、現在のオペレーションを維持できなくなる可能性がある。目の前の工数削減だけでなく、将来も事業やサービスを継続するために、今からどの技術を育てるべきかを考える必要がある。
勲氏は、今後フィジカルAIが実証中心の段階から実装へと進んでいくとの考えを示した。物流倉庫やコンビニ、製造ラインなどで活用が広がれば、モデルを開発する企業だけでなく、現場データを持つ企業、ロボットメーカー、導入や運用を支援する企業の連携が、これまで以上に重要になる。
フィジカルAIは、まだ完成された技術ではない。精度や速度、コストをはじめ、乗り越えるべき課題も多い。だからこそ、現場で試し、課題を共有し、企業や組織の壁を越えて改善を重ねることが欠かせない。
生成AIが知的労働のあり方を変えたように、フィジカルAIは現実世界の仕事と産業の姿を変える可能性を持つ。
KDDIとRLWRLDの協業は、日本における社会実装に向けた一歩であると同時に、大企業とスタートアップが互いの強みを持ち寄り、新しい市場を共につくるための実践例と言えるだろう。